Как работают стоячий и ходовой клапаны?
Два клапана выполняют разные функции и работают попеременно.
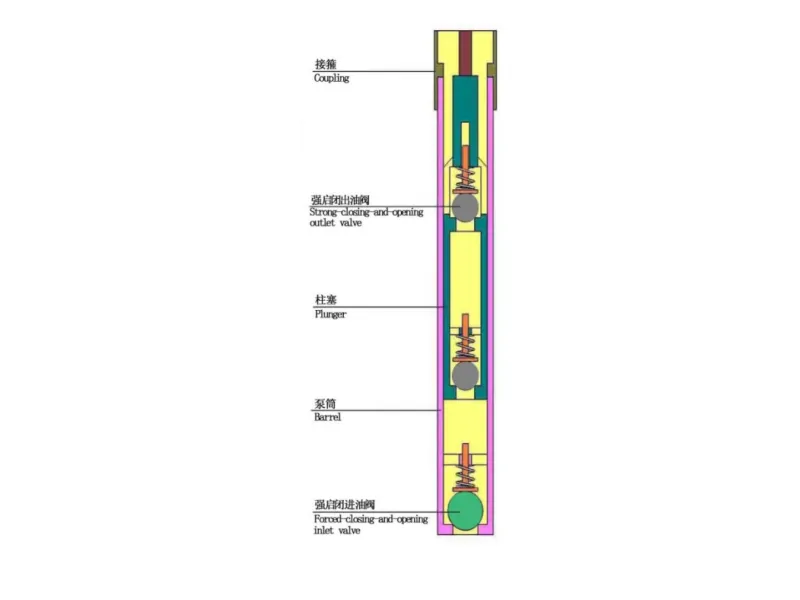
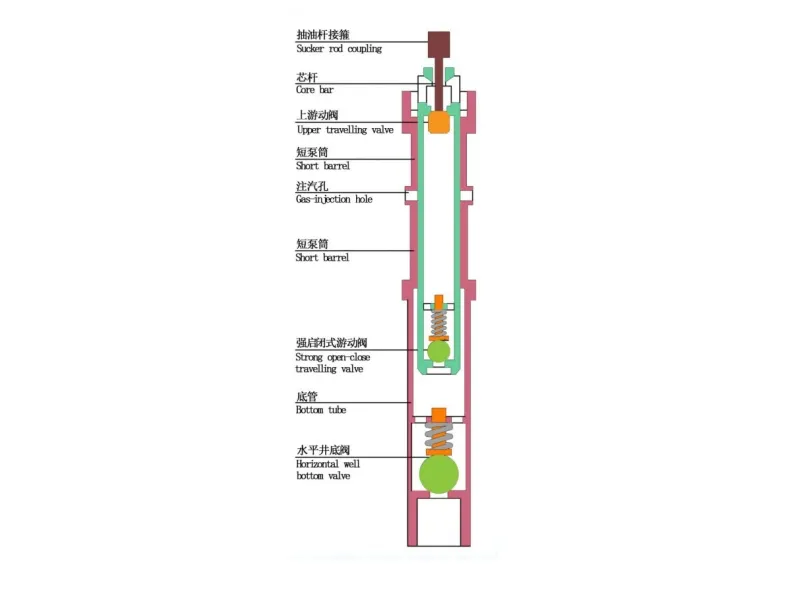
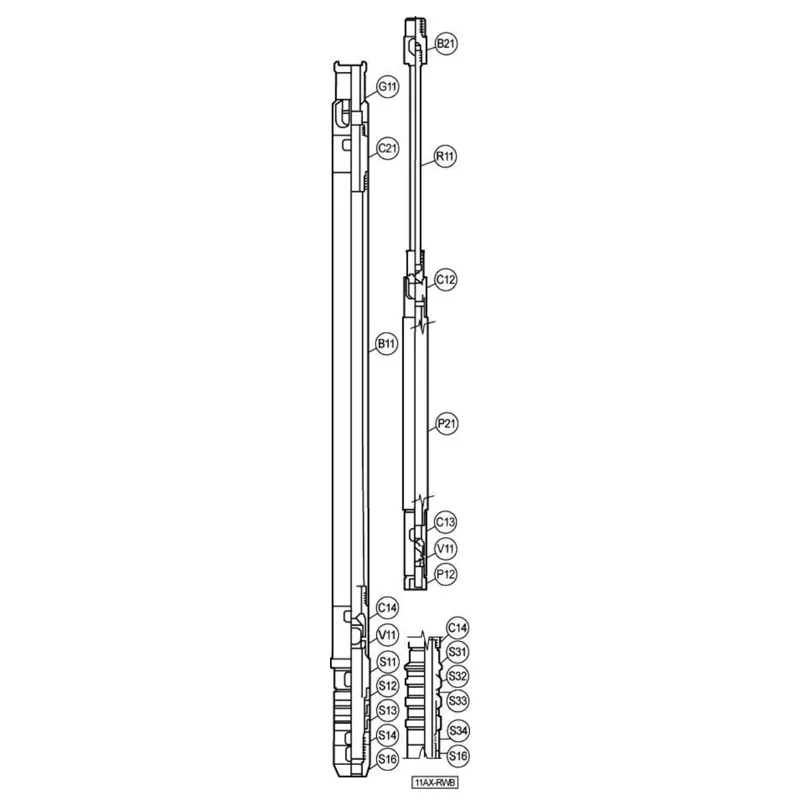
Standing Valve — стоячий клапан
Стоячий клапан расположен в нижней части рабочей системы и регулирует поступление жидкости из скважины в насос.
Его основная задача — обеспечить поступление жидкости внутрь насосной полости и препятствовать её обратному выходу во время нагнетания.
Traveling Valve — ходовой клапан
Ходовой клапан связан с подвижной рабочей системой насоса и участвует в перемещении жидкости через плунжерный узел.
При соответствующем изменении давления он открывается, позволяя жидкости проходить через плунжер, а при обратном перепаде давления закрывается, предотвращая обратный поток.
Поэтому эффективность RWT зависит не только от движения цилиндра и плунжера, но и от согласованной работы двух клапанных узлов.
Как жидкость проходит через RWT?
Движение жидкости можно представить в следующей последовательности:
Пластовая жидкость
↓
вход в насос через стоячий клапан
↓
рабочая полость
↓
перемещение относительно плунжера
↓
проход через ходовой клапан
↓
верхняя часть насоса
↓
НКТ
↓
поверхность
При этом клапаны работают как элементы одностороннего направления потока.
Именно их последовательное открытие и закрытие позволяет возвратно-поступательному движению насосной системы преобразовываться в непрерывное перемещение жидкости вверх.
Почему подвижный цилиндр важен для работы RWT?
Особенность Traveling Barrel влияет не только на кинематику насоса, но и на его поведение при наличии механических примесей.
При использовании стационарного цилиндра частицы песка и других твёрдых веществ могут накапливаться в зоне нижнего якорного узла.
В RWT цилиндр перемещается во время каждого рабочего цикла. Такое движение помогает поддерживать движение жидкости в зоне посадки и снижает вероятность того, что песок или отложения будут препятствовать извлечению насоса.
По этой причине RWT часто рассматривается для условий, где присутствуют песок, отложения или другие механические примеси. При этом конкретная пригодность насоса должна определяться по фактическим параметрам скважины, а не только по наличию песка.
Что происходит с насосом при остановке?
Остановка насосной установки также важна для понимания конструкции RWT.
Когда возвратно-поступательное движение прекращается, частицы, находящиеся в жидкости, могут оседать в зоне вокруг насосной конструкции.
Конструкция RWT с подвижным цилиндром и соответствующей клапанной системой снижает вероятность проникновения твёрдых частиц внутрь рабочей зоны насоса при остановке. В некоторых конструкциях используется открытая верхняя клетка, через которую жидкость выходит из насоса; такая конструкция также помогает ограничивать попадание твёрдых частиц обратно внутрь насоса.
При повторном запуске движение цилиндра снова создаёт циркуляцию жидкости вокруг посадочного узла.
Именно эта особенность является одной из причин применения traveling-barrel конструкции в скважинах с механическими примесями.
Чем принцип работы RWT отличается от RWB?
RWT и RWB имеют сходную общую категорию вставных насосов API 11AX, но отличаются принципом движения цилиндра.
RWB — Stationary Thin Wall Barrel, Bottom Anchor Pump.
В RWB цилиндр является стационарным, а рабочее движение происходит за счёт перемещения плунжера.
RWT — Traveling Thin Wall Barrel, Bottom Anchor Pump.
В RWT цилиндр является подвижным и перемещается относительно фиксированного плунжерного узла. API 11AX отдельно классифицирует RWB и RWT именно как разные конструктивные исполнения.
Поэтому эти два насоса нельзя считать взаимозаменяемыми только потому, что оба относятся к тонкостенным вставным насосам с нижним якорением.
Разница в конструкции влияет на рабочую кинематику, поведение насоса при наличии механических примесей и требования к конкретным условиям эксплуатации.
От чего зависит фактическая производительность RWT?
Принцип работы насоса является общим, но фактическая производительность зависит от конкретной конфигурации и условий работы.
На результат влияют:
- диаметр насоса;
- диаметр плунжера;
- длина цилиндра;
- длина хода;
- число качаний в минуту;
- свойства добываемой жидкости;
- давление на приёме;
- содержание газа;
- наличие механических примесей;
- состояние рабочих поверхностей;
- фактическая эффективность наполнения насоса.
API 11AX предусматривает несколько стандартных типоразмеров RWT, включая 15-125, 20-125, 20-150, 25-200 и 30-250 RWT. При этом длина цилиндра и другие параметры могут задаваться в соответствии с конкретным исполнением.
Поэтому нельзя определять производительность только по обозначению RWT.
Для расчёта и выбора оборудования необходимо использовать полный набор параметров конкретной скважины и насосной установки.
Главное в принципе работы RWT
Принцип работы RWT можно свести к пяти основным этапам:
1. Насос устанавливается внутри НКТ и фиксируется нижним якорным узлом.
2. Колонна насосных штанг передаёт возвратно-поступательное движение подвижному цилиндру.
3. Относительное движение цилиндра и плунжера изменяет давление внутри насосной полости.
4. Стоячий и ходовой клапаны попеременно открываются и закрываются, обеспечивая направленное движение жидкости.
5. Жидкость последовательно перемещается из пласта через насос в НКТ и далее к поверхности.
Именно сочетание подвижного тонкостенного цилиндра, нижнего якорения и клапанной системы определяет принцип работы RWT API 11AX.
Что важно учитывать при эксплуатации RWT?
Понимание рабочего цикла помогает определить, какие параметры необходимо учитывать при выборе и эксплуатации насоса.
Особое внимание следует уделять:
- соответствию насоса размеру НКТ;
- правильному подбору диаметра плунжера и цилиндра;
- рабочему зазору;
- длине хода;
- частоте качаний;
- содержанию песка и других механических примесей;
- газосодержанию;
- свойствам добываемой жидкости;
- состоянию клапанов и рабочих поверхностей.
RWT не является универсальным решением для любых условий. Его конструктивные особенности должны рассматриваться вместе с параметрами конкретной скважины.
Что дальше?
После понимания того, как работает RWT, следующий логичный вопрос — почему именно эту конструкцию выбирают для определённых условий эксплуатации.
В следующей статье мы отдельно рассмотрим преимущества и ограничения RWT, условия применения, влияние песка и механических примесей, а также ситуации, в которых RWT может быть предпочтительнее других типов насосов API 11AX.
→ Почему выбирают RWT Вставной штанговый насос API 11AX?